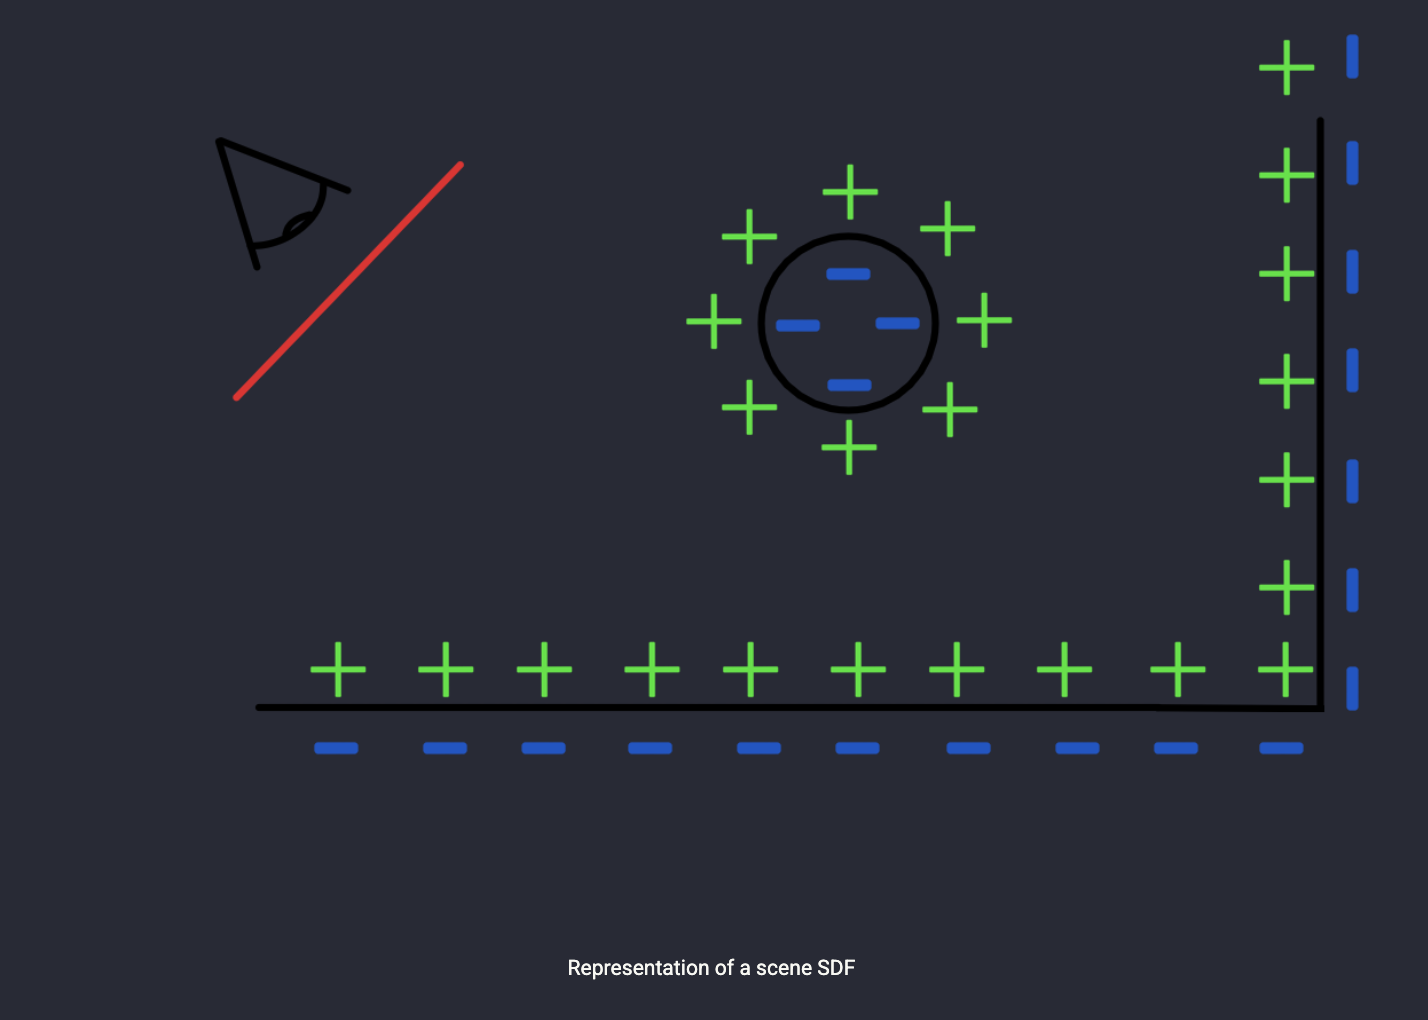
„Predtým, než vyšleme lúče do nášho virtuálneho sveta, musíme pochopiť, ako tento svet popisujeme. Vzdávame sa polygónov v prospech SDF (Signed Distance Functions) — znamienkových funkcií vzdialenosti. Toto je základ všetkého, čo uvidíte ďalej.
Predstavte si, že priestor nie je prázdnota, ale informačné pole. Každý bod v ňom presne pozná vzdialenosť k najbližšiemu objektu. Ak vezmeme najjednoduchší tvar — sféru (Sphere), jej popis sa zmení na elegantný vzorec:
Matematická definícia SDF sféry:
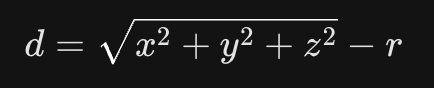
(Vzdialenosť od stredu k bodu mínus polomer)
Prečo je funkcia "Signed" (znamienková)? Pozrite sa na obrazovku. Hodnota d nám hovorí všetko o polohe bodu:
Pre grafickú kartu (GPU) je to ideálne: namiesto miliónov súradníc vrcholov (vertices) posielame jednu matematickú inštrukciu. To nám dáva nekonečnú detailnosť — na našej sfére nikdy neuvidíte ostré hrany polygónov.“
„Dobre, máme vzorec. Ale ako ho premeniť na pixely na obrazovke? Tu prichádza na rad algoritmus Sphere Tracing (Maršovanie sfér).
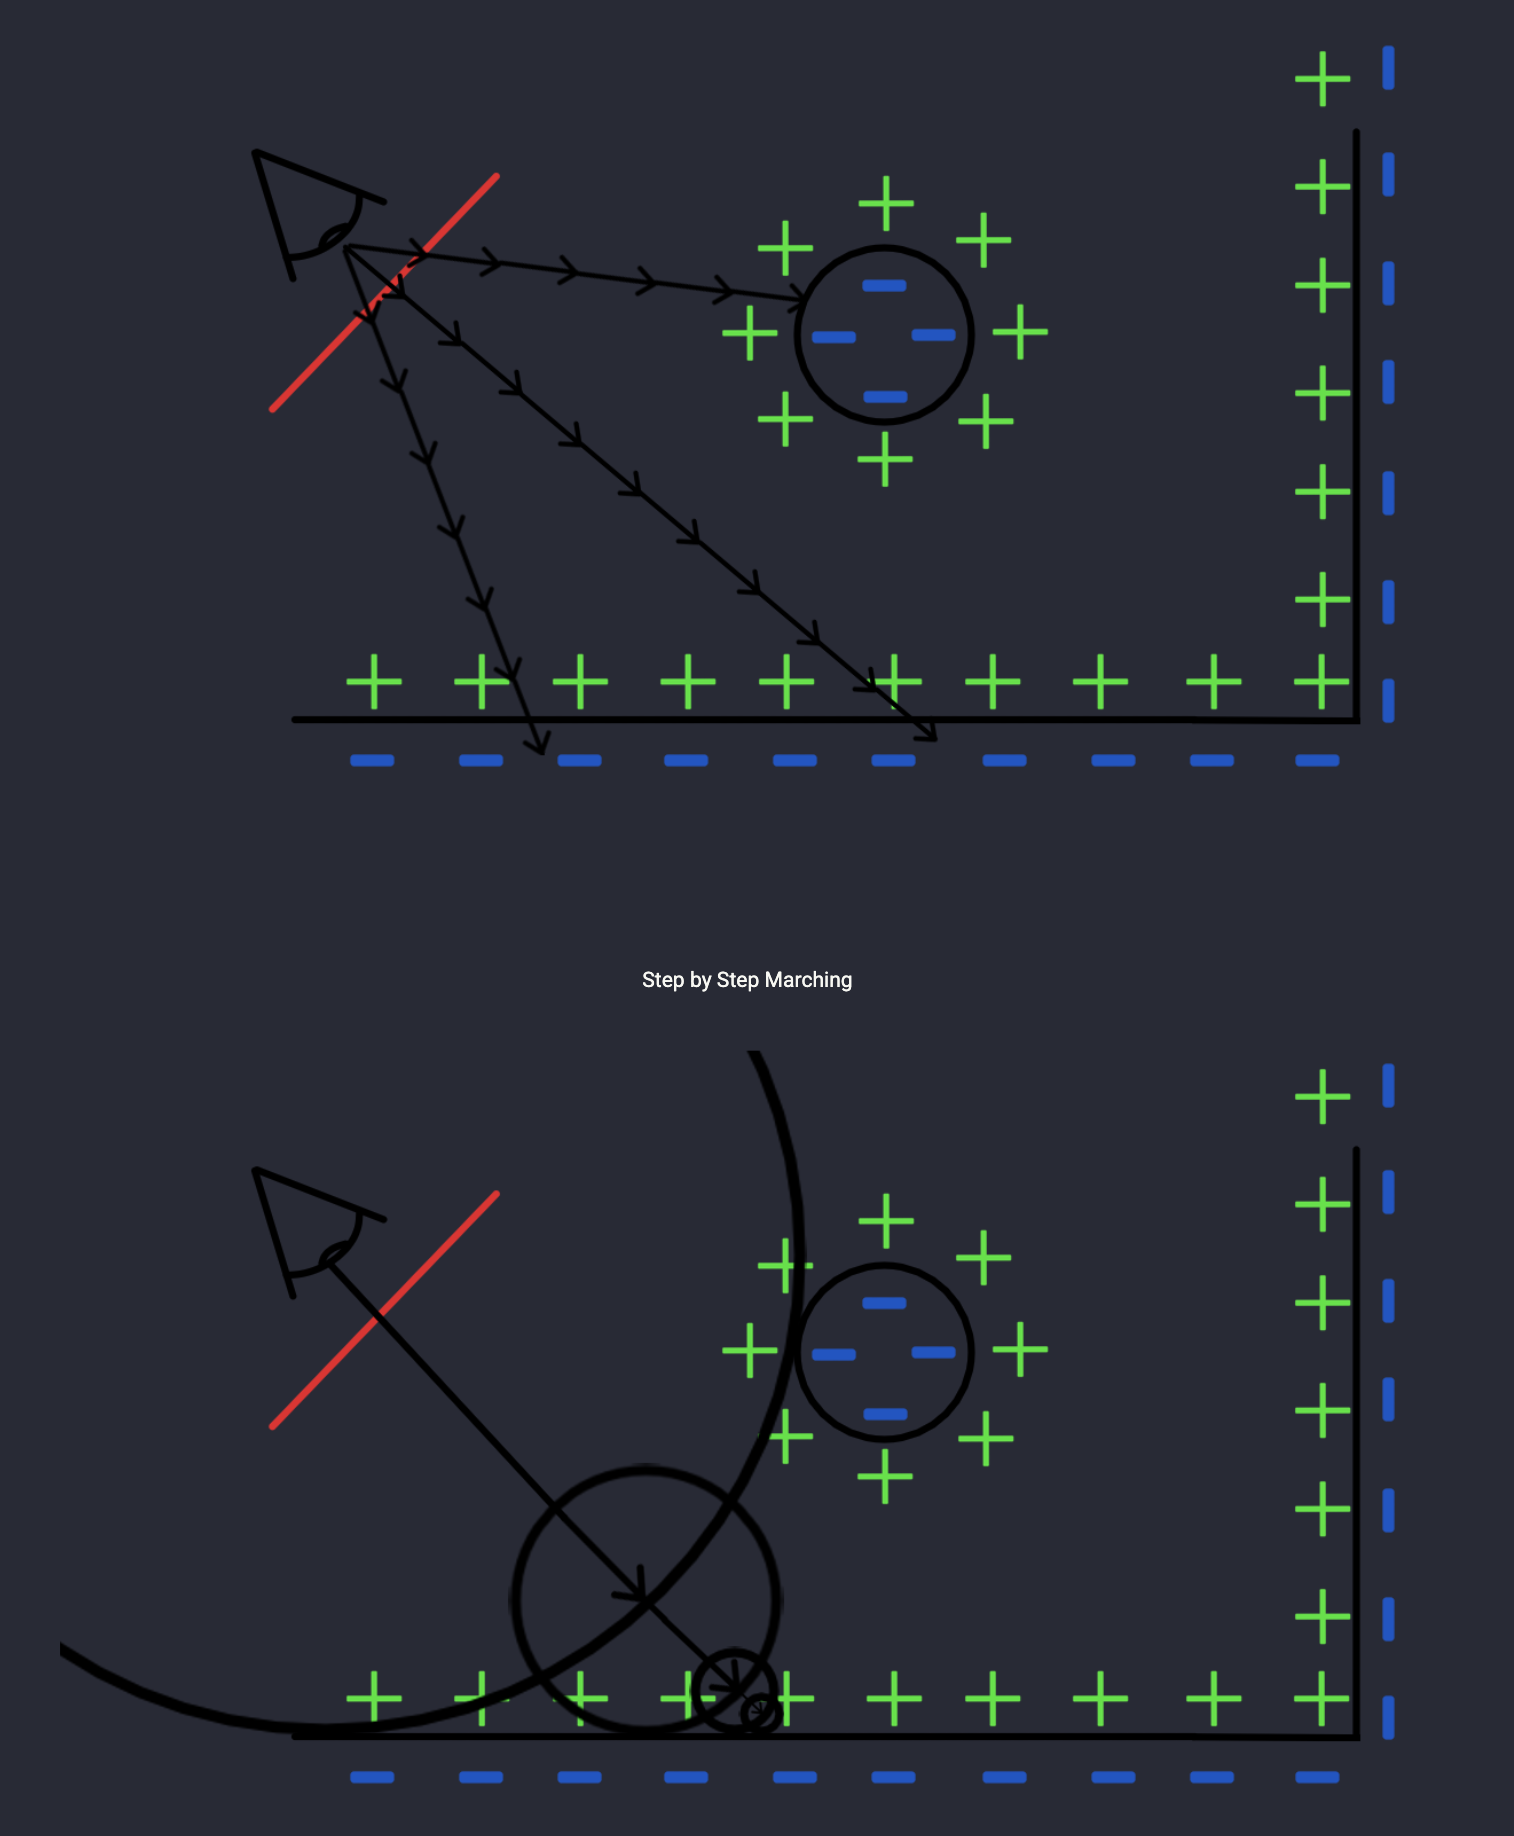
Pozrite sa na hornú schému. V bežnom ray tracingu hľadáme priesečník (intersection) analyticky. V Raymarching-u pôsobíme ako nevidiaci človek s palicou, ale veľmi inteligentnou palicou. Z kamery vyletí lúč (Ray). V počiatočnom bode sa opýtame našej SDF: 'Aká je vzdialenosť k najbližšiemu objektu?'.
Ak je odpoveď 5 metrov — získavame Safe Zone ('Bezpečnú zónu'). Pozrite sa na tie modré kruhy na slajde. V rádiuse tohto kruhu sa garantovane nič nenachádza. Môžeme okamžite preskočiť (Step) týchto 5 metrov. V novom bode sa znova opýtame na vzdialenosť a znova skočíme.
Všimnite si druhý obrázok. Vidíte, ako sa kroky stávajú maličkými priamo pri povrchu? Algoritmus je adaptívny: letí obrovskou rýchlosťou v prázdnom priestore a 'spomalí' na mikroskopickú presnosť, keď sa priblíži k objektu. To nám umožňuje nájsť povrch s presnosťou na 0,001 milimetra.“
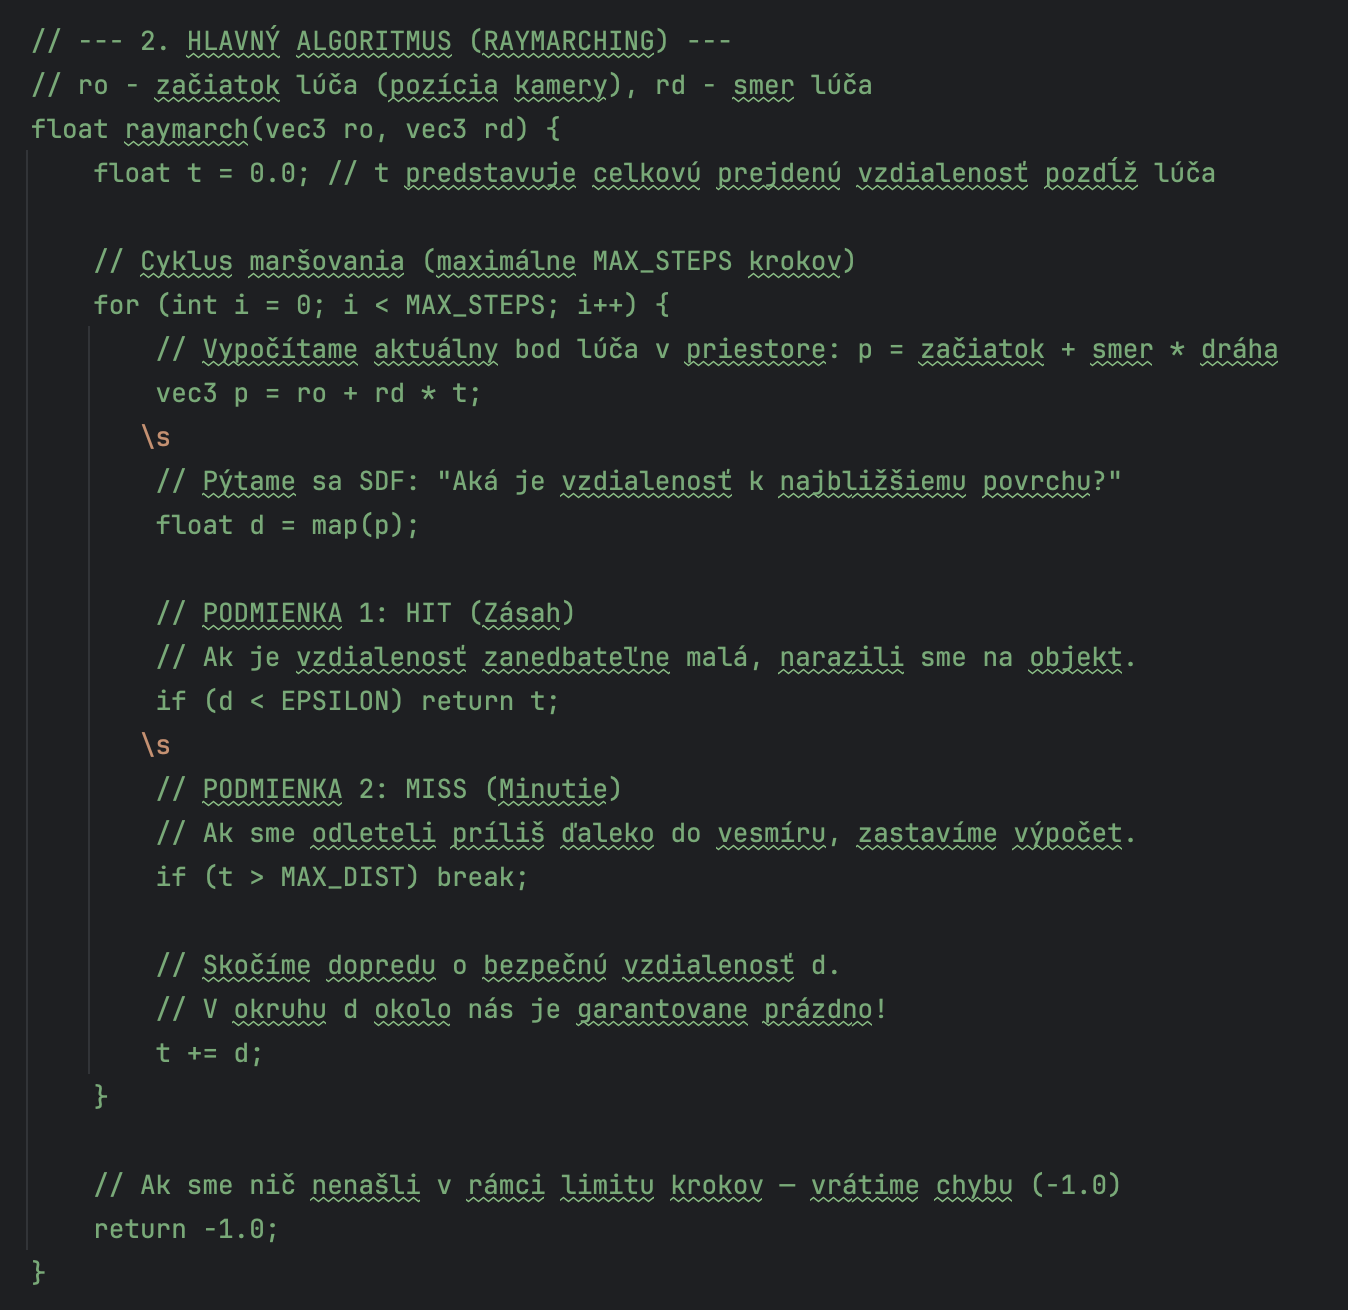
„Teraz prenesieme túto logiku do kódu. Otvorte metódu raymarch. Vo vnútri vidíte cyklus for. To sú naše 'skoky'. Ale aby grafická karta nezhorela pri pokuse nájsť nekonečno, máme tri prísne podmienky ukončenia (Exit Conditions):
1. Zásah (Hit): Ak d < EPSILON (0,001). Prišli sme tak blízko, že to považujeme za dotyk. Vraciame prejdenú dráhu t.
2. Minutie (Miss): Ak t > MAX_DIST. Lúč odletel do otvoreného vesmíru. Vykreslíme pozadie.
3. Limit: Dosiahli sme MAX_STEPS (napr. 128). To je naša poistka, aby sa lúč nezasekol v nekonečných výpočtoch medzi objektmi.
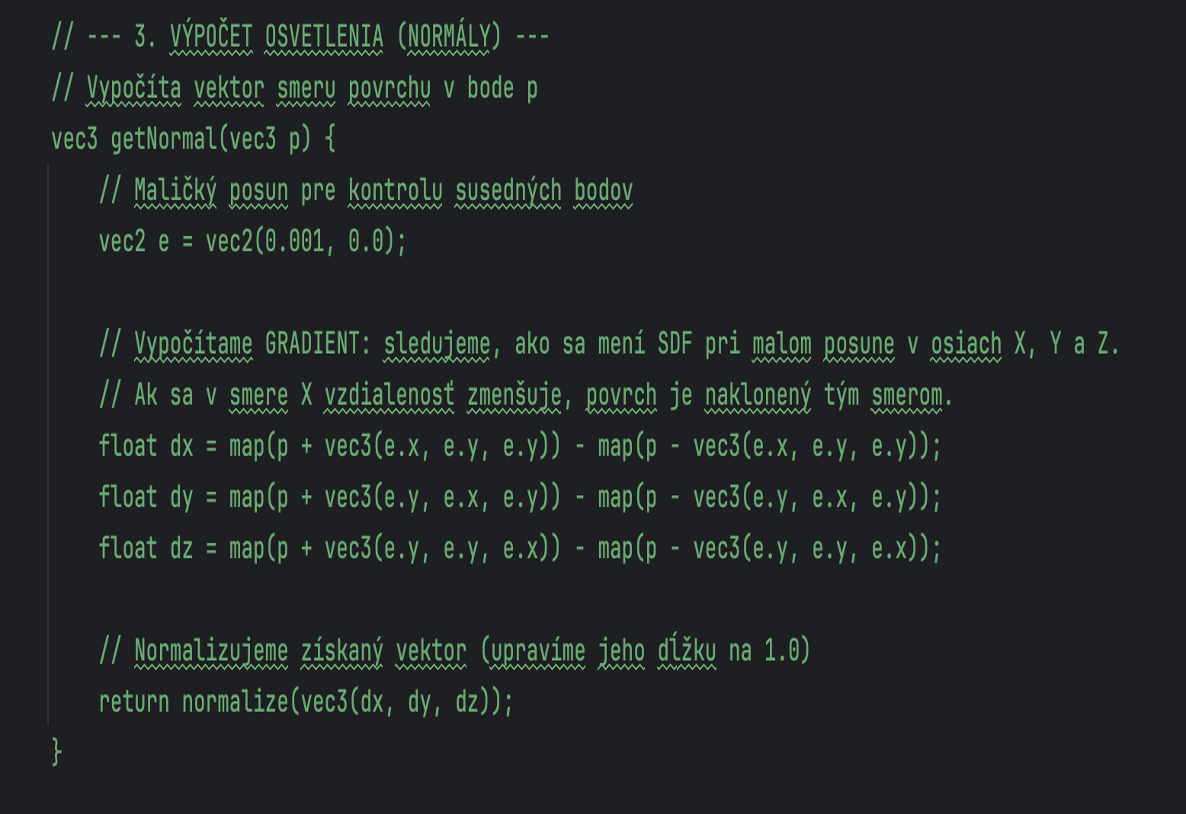
„Ak by sme teraz spustili kód, videli by sme plochý biely kruh. Prečo? Pretože sme našli bod dotyku, ale nevieme, ako je naklonený. Nevieme, kde má objekt 'vrch' a kde 'bok'. Potrebujeme Normály (Normals).
V Raymarching-u existuje magický spôsob, ako nájsť normálu bez znalosti geometrie. Používame Gradient. Pozrite sa na vzorec na vašom skríne. Vezmeme bod dotyku a o maličký kúsok (o 0,001) sa posunieme doprava, hore a vpred.
Porovnávame: 'Zväčšila sa alebo zmenšila vzdialenosť pri tomto posune?'. Tento rozdiel je vektorom smeru povrchu. Metóda getNormal v kóde robí presne to: 'ohmatáva' priestor okolo bodu dotyku a vypočítava, kam smeruje povrch (face) objektu. Teraz sme pripravení nasmerovať tam svetlo a uvidieť skutočný objem!“
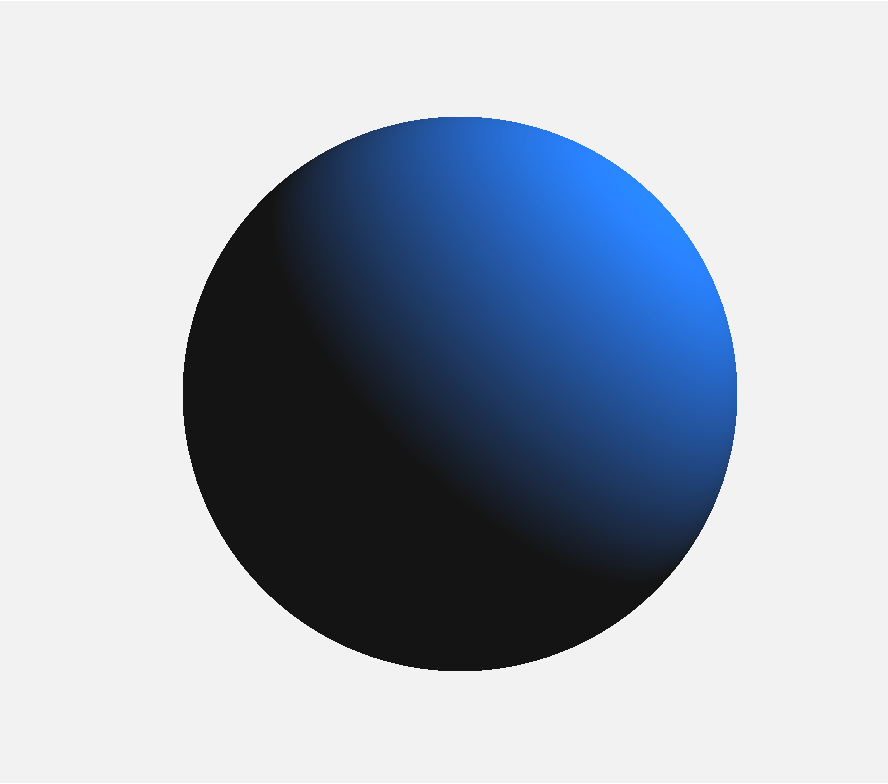
„Pozrite sa na výsledok. Vďaka normálam, ktoré sme vypočítali z čistej matematiky, svetlo dopadá na sféru ideálne. Získali sme plnohodnotný 3D objekt bez toho, aby sme nakreslili jediný trojuholník. Ale sféra je len začiatok. V ďalšom bloku ju rozhýbeme a spojíme s inými tvarmi pomocou matematiky spájania (Boolean operations).“